Moins de masse.
Plus d'autonomie.
Une démarche d'optimisation topologique pour les UAV quadrirotors moyens (2–10 kg), pensée pour l'agriculture et la surveillance sous le climat sénégalais.
Un ciel encore inaccessible aux drones moyens
Au Sénégal, les UAV quadrirotors moyens sont déjà utilisés pour surveiller les cultures et les frontières. Mais leur autonomie de vol reste courte et leur efficacité énergétique faible — en grande partie à cause d'une masse structurelle trop importante pour la charge qu'ils doivent porter.
Leur conception actuelle ne tient pas compte des conditions spécifiques du contexte africain, notamment les fortes chaleurs, alors que des matériaux plus adaptés existent et que des marges d'optimisation énergétique restent inexploitées. Aucune étude locale ne traite encore cette problématique sous l'angle de l'optimisation structurelle.
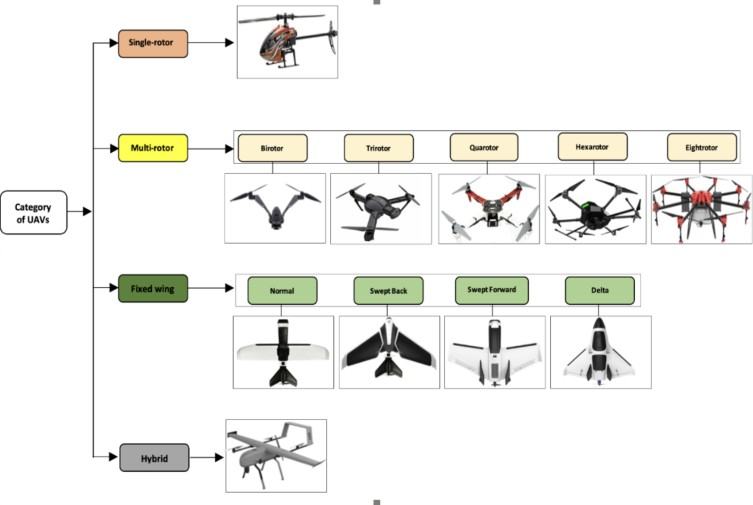
« Comment améliorer l'efficacité énergétique — l'autonomie de vol — des UAV quadrirotors moyens par l'optimisation ? »
Sept étapes, une trajectoire
Proposer une démarche d'optimisation pour les UAV moyens à rotor, en minimisant la masse totale tout en maintenant les performances aérodynamiques et structurelles.
- Analyser les espaces de conception existants et les limites des UAV actuellement utilisés au Sénégal
- Modéliser l'UAV de référence
- Réaliser l'optimisation topologique de la structure
- Simuler et valider le comportement mécanique et aérodynamique de l'UAV optimisé
- Comparer les performances avant et après optimisation
- Mener l'idéation — rechercher des solutions potentielles et innovantes
- Proposer un design final en vue de la fabrication
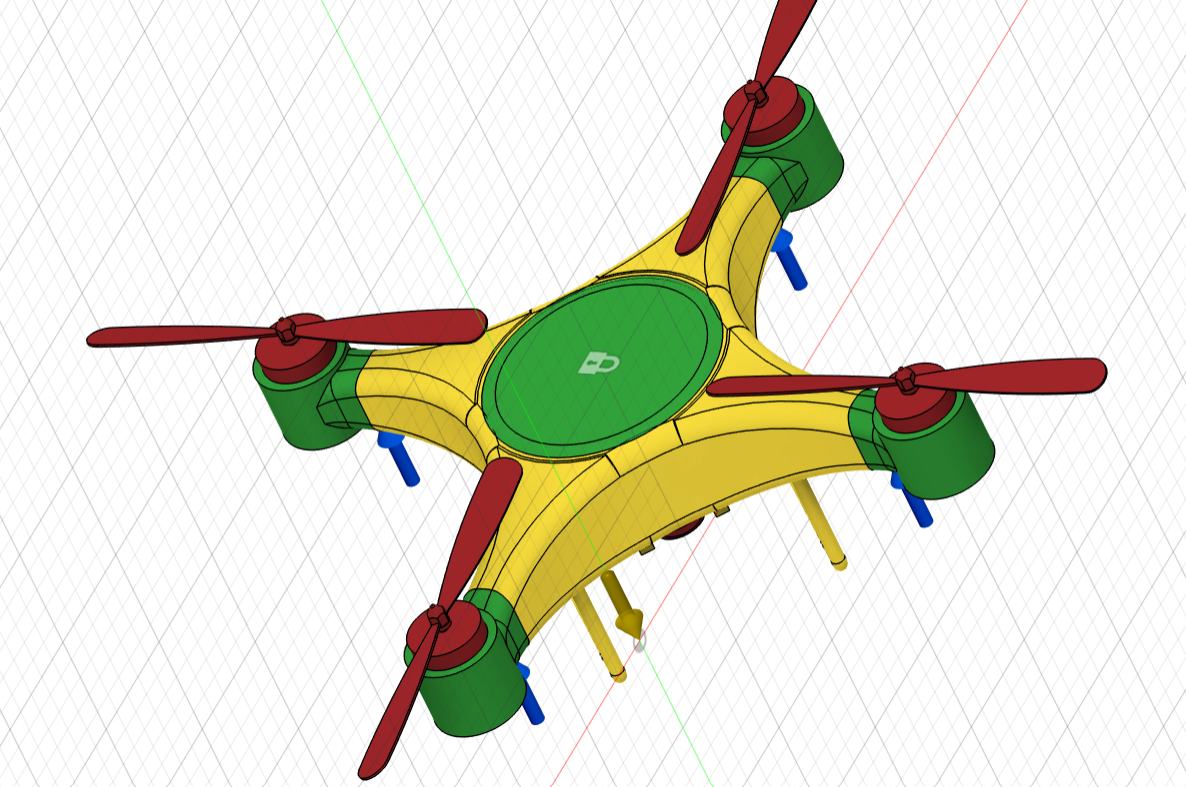
Le modèle de référence
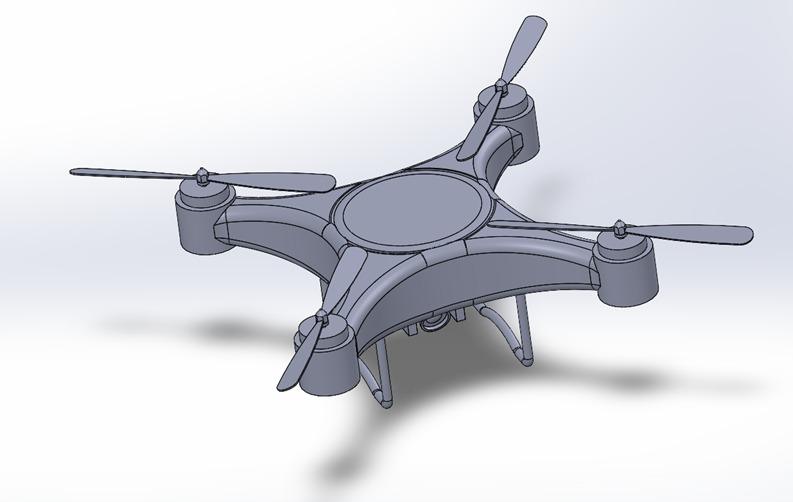
Bras tubulaires, nacelles moteur, train d'atterrissage : ce modèle CAO sert de ligne de base à toute la démarche d'optimisation. C'est lui qu'il faut faire maigrir — sans le rendre plus fragile.
Avant d'optimiser, il faut mesurer
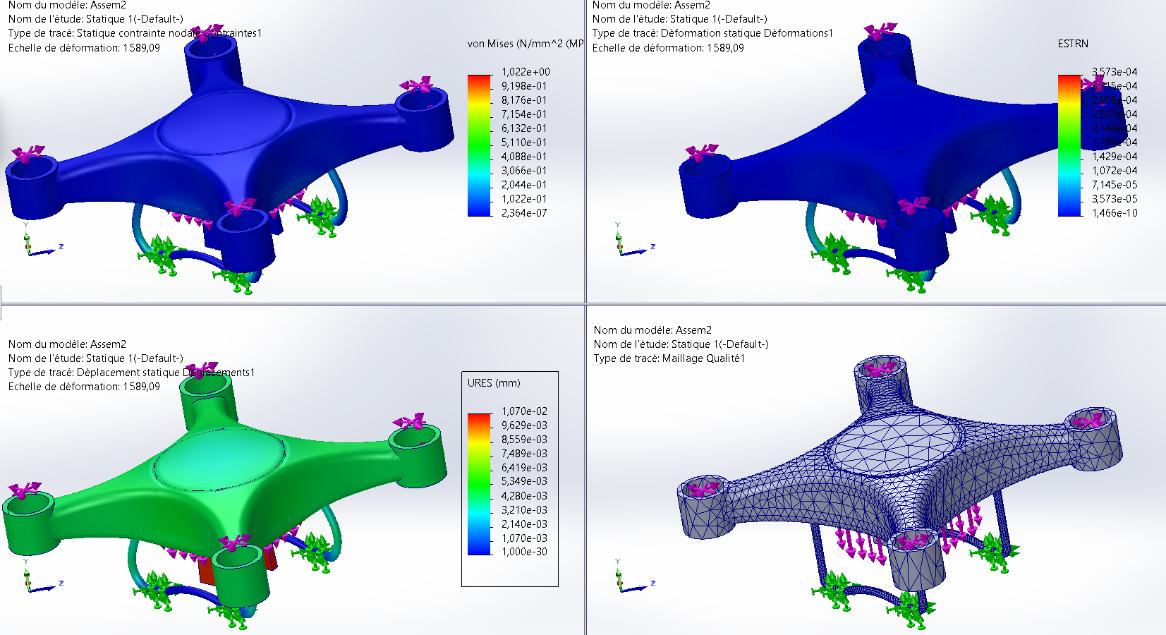
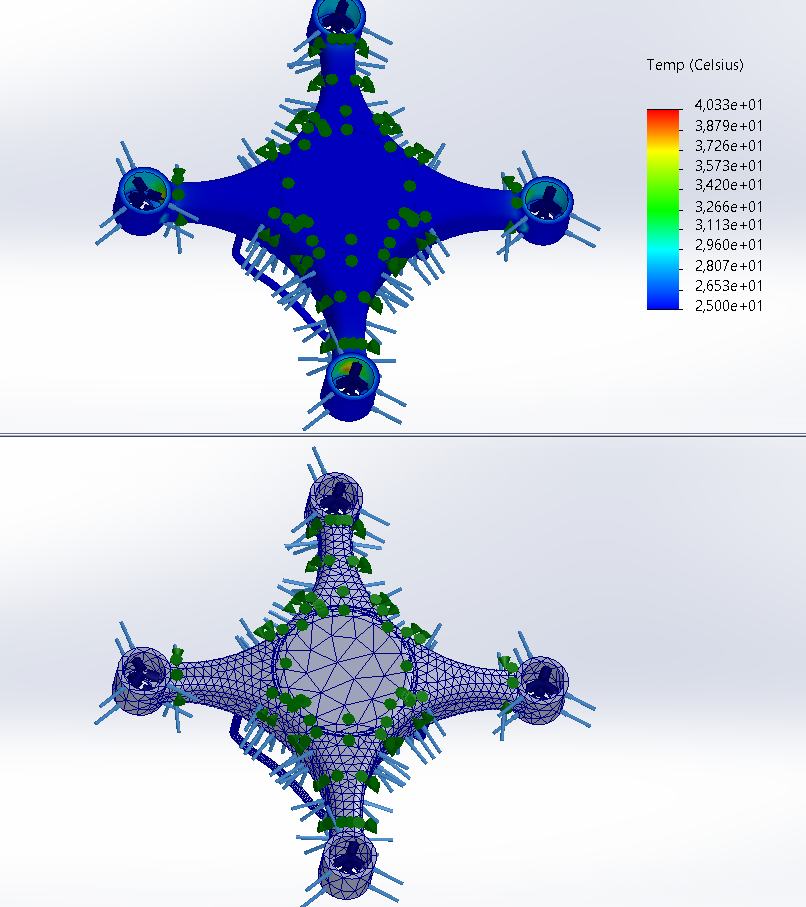
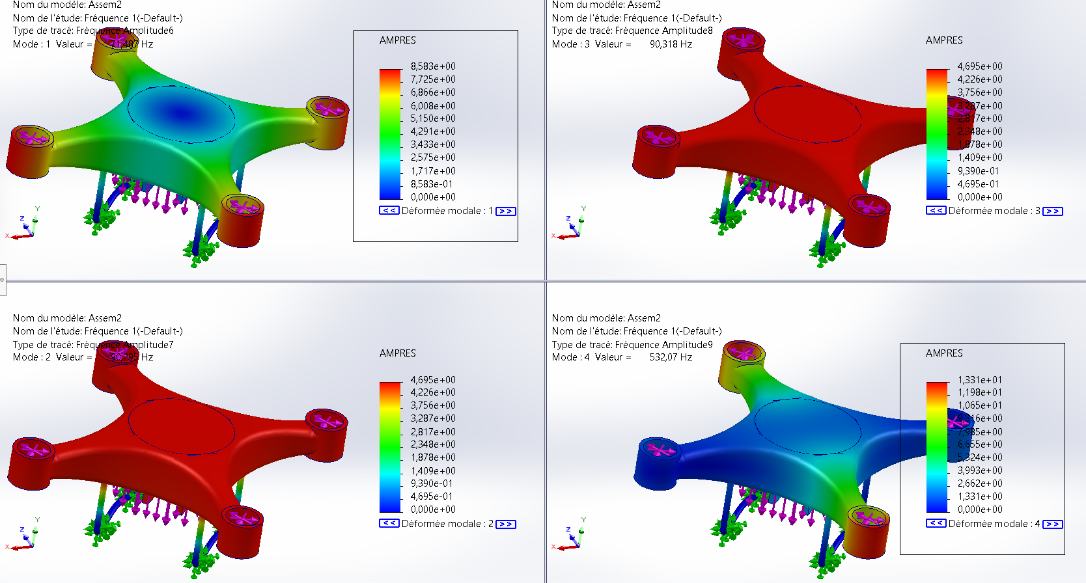
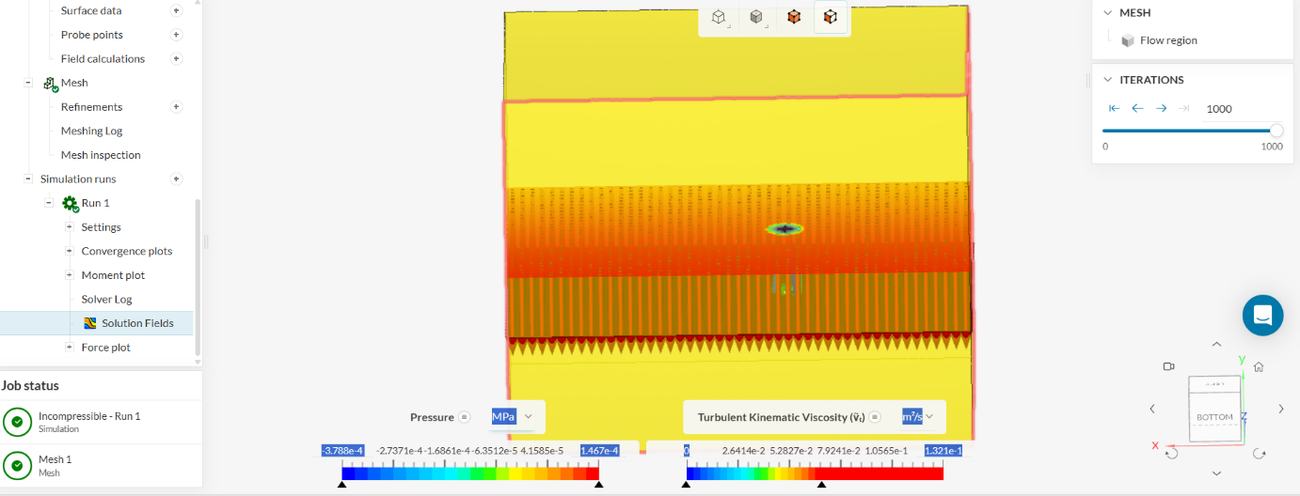
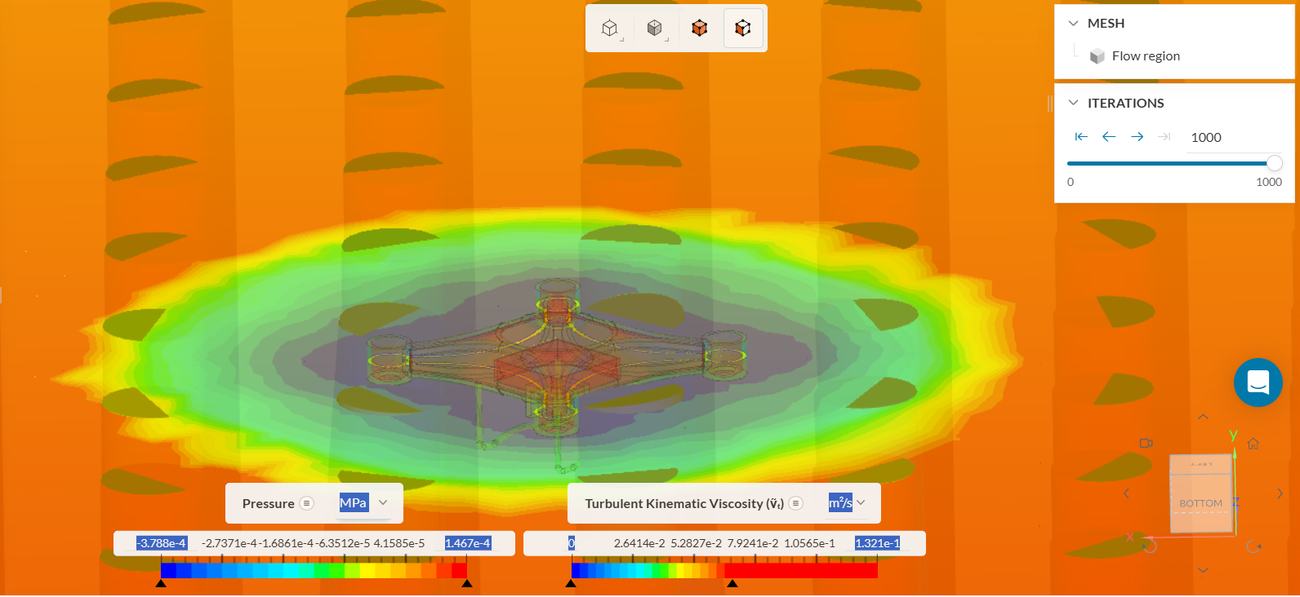
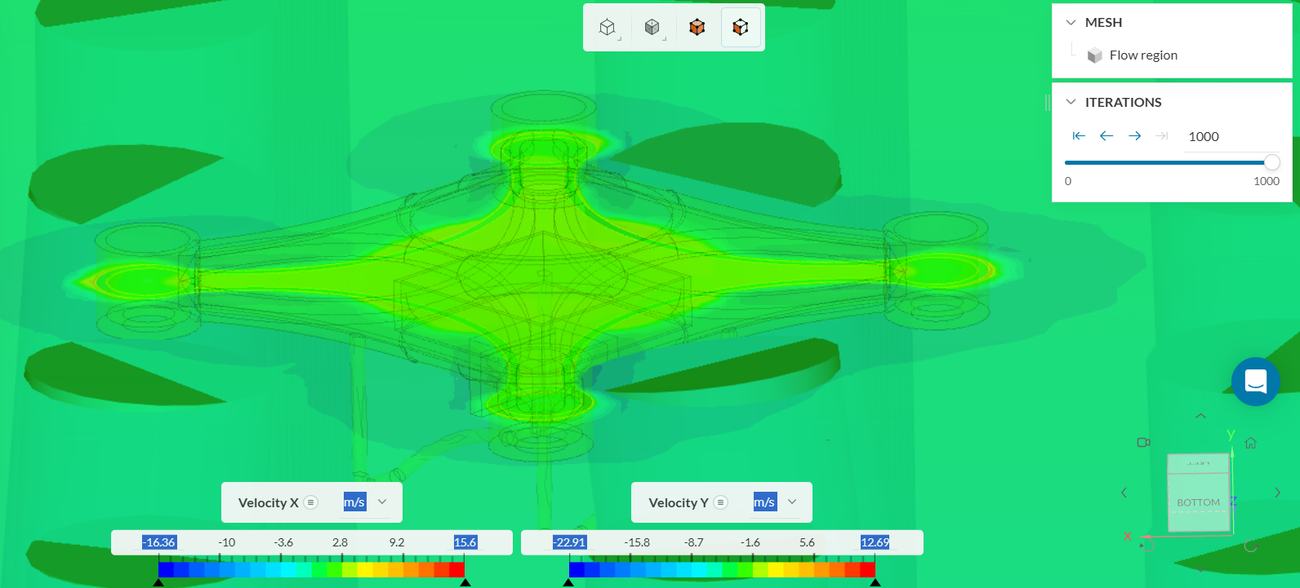
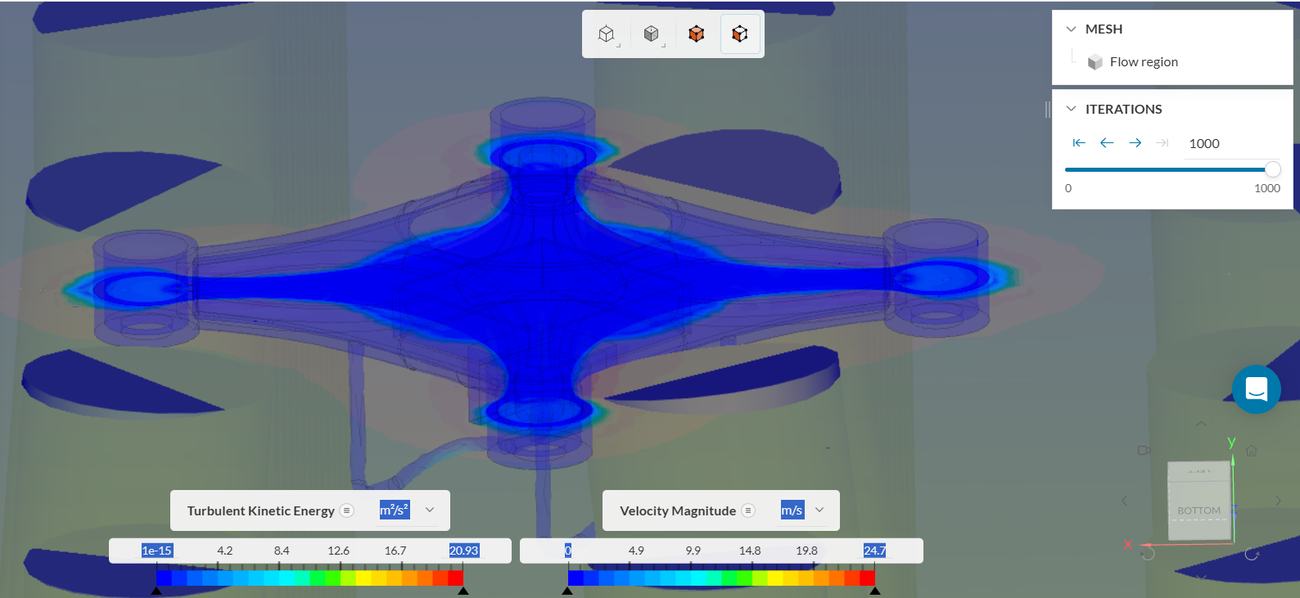
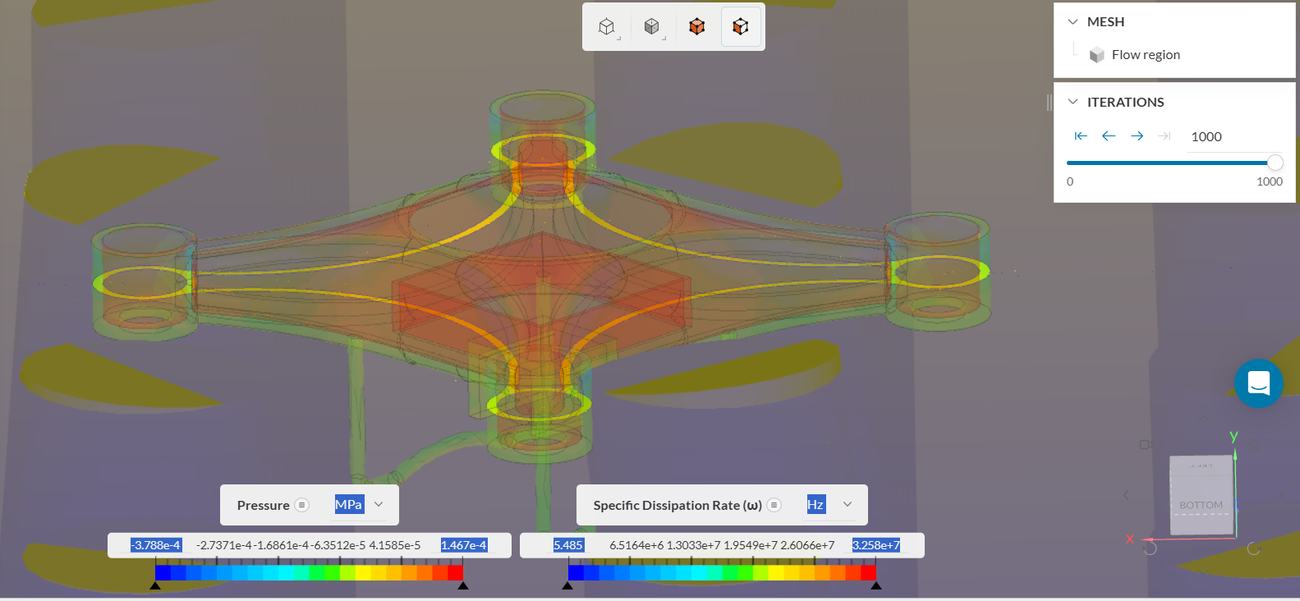
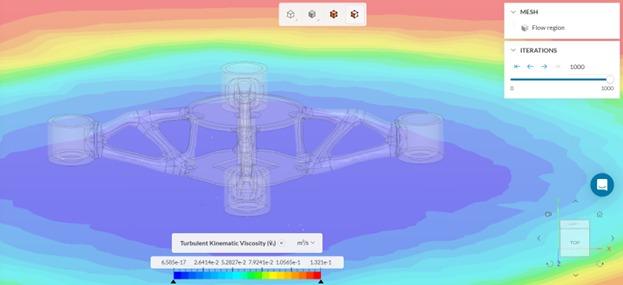
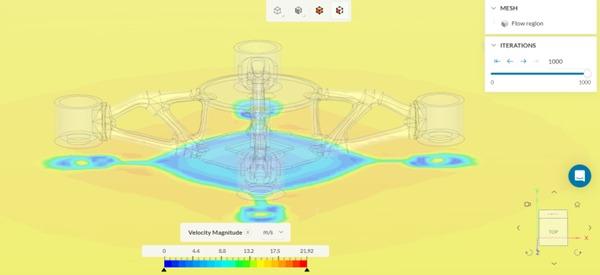
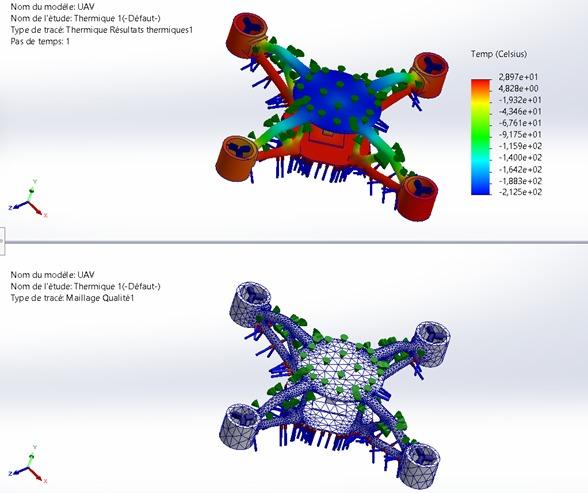
Quatre analyses posent le diagnostic du modèle de référence : comportement structurel (contrainte de von Mises, déformation, déplacement), réponse vibratoire (fréquences propres), réponse thermique et écoulement aérodynamique (CFD).
De l'objectif au bras optimisé
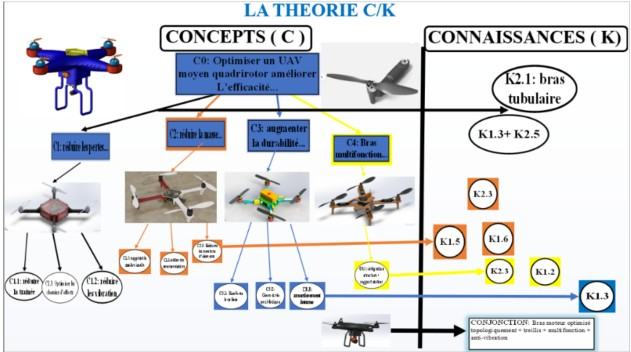
La théorie C/K (Concepts–Connaissances) structure la recherche de solutions : à partir de l'objectif général, quatre concepts sont explorés — réduire les pertes, réduire la masse, augmenter la durabilité, un bras multifonction. Leur croisement avec les connaissances disponibles converge vers une conjonction unique : un bras moteur optimisé topologiquement, en treillis, multifonction et anti-vibratoire — c'est cette pièce qui devient la cible de l'optimisation générative.
Deux itérations de conception générative
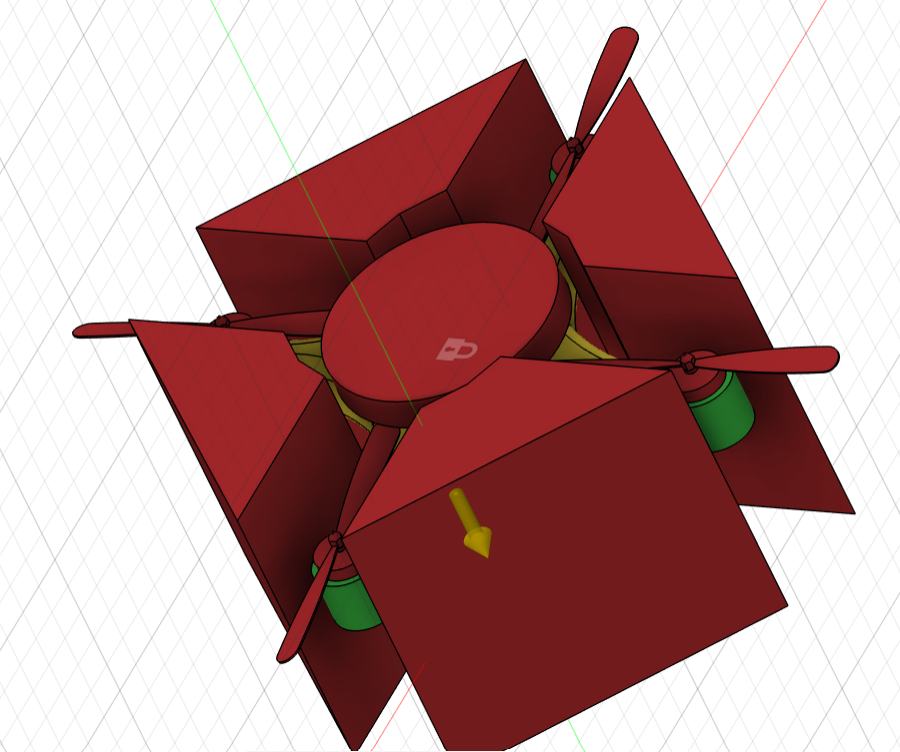
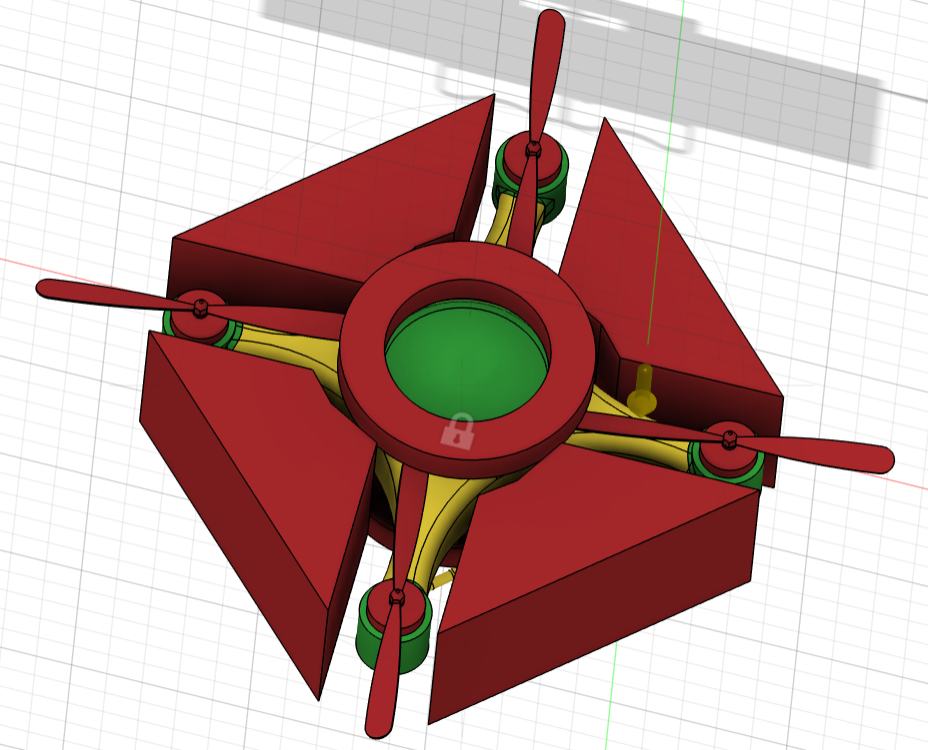
Le bras moteur identifié par l'idéation passe par un solveur de conception générative : la matière est redistribuée automatiquement selon les charges réelles, en respectant les zones fixes (vert), les zones interdites — hélice, moteur — (rouge) et les points de fixation (bleu).
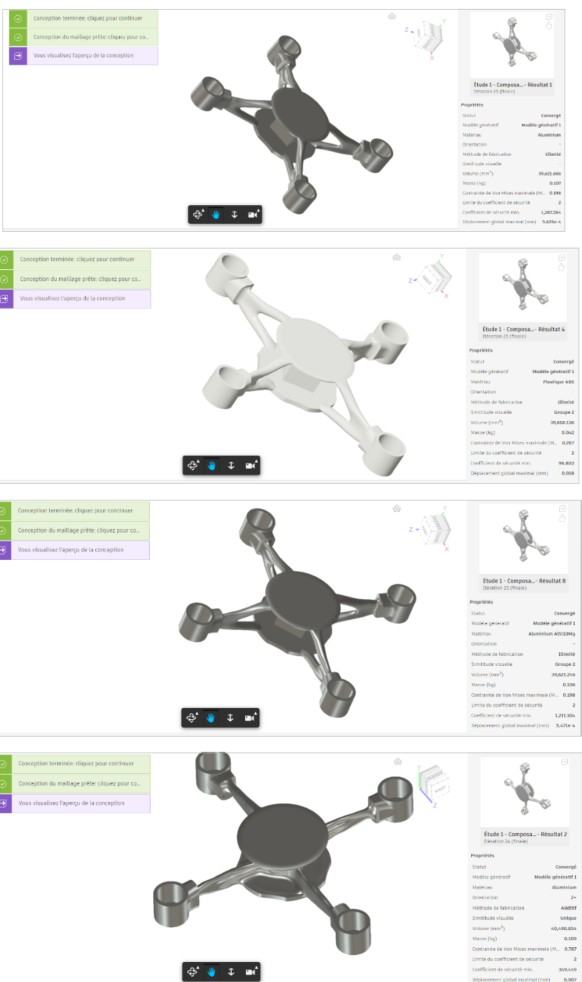
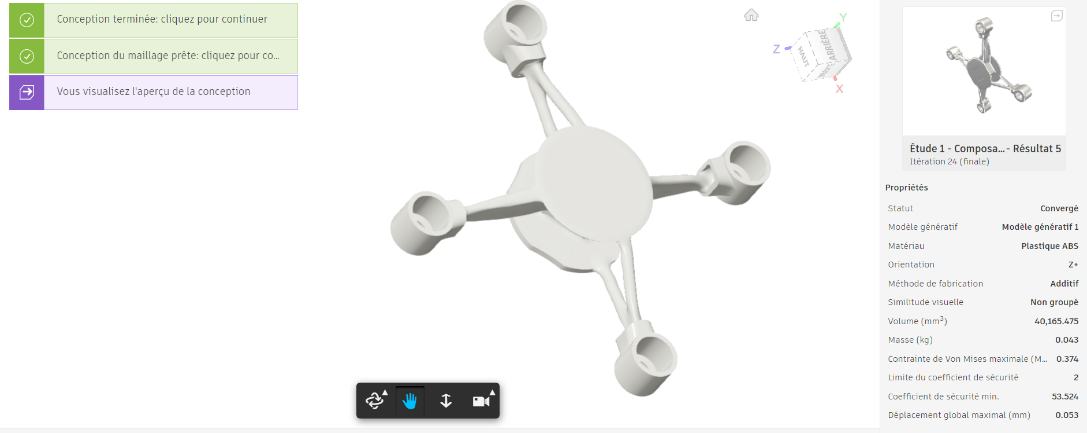
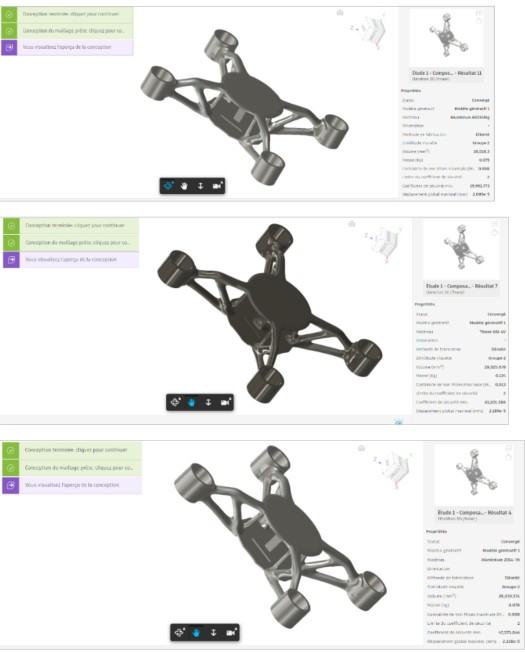
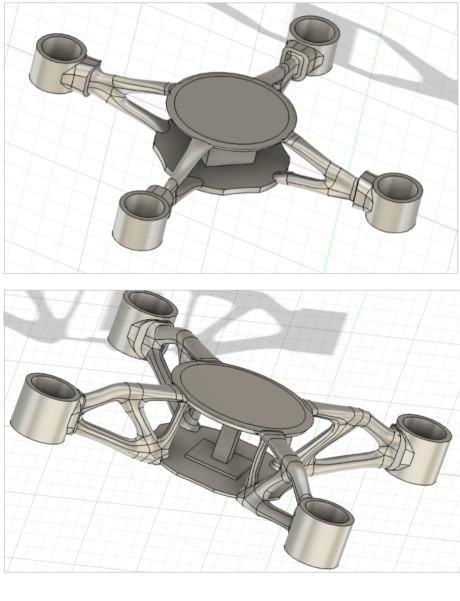
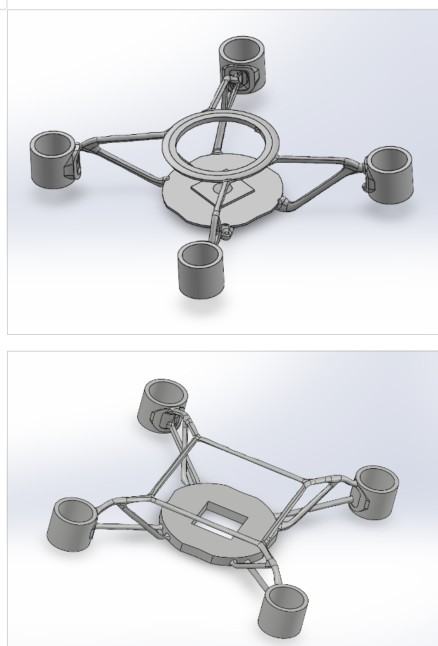
Les meilleurs candidats générés sont ensuite lissés pour obtenir une surface propre et fabricable, tout en conservant les lignes de charge issues de l'optimisation.
Chaque itération repasse au banc d'essai
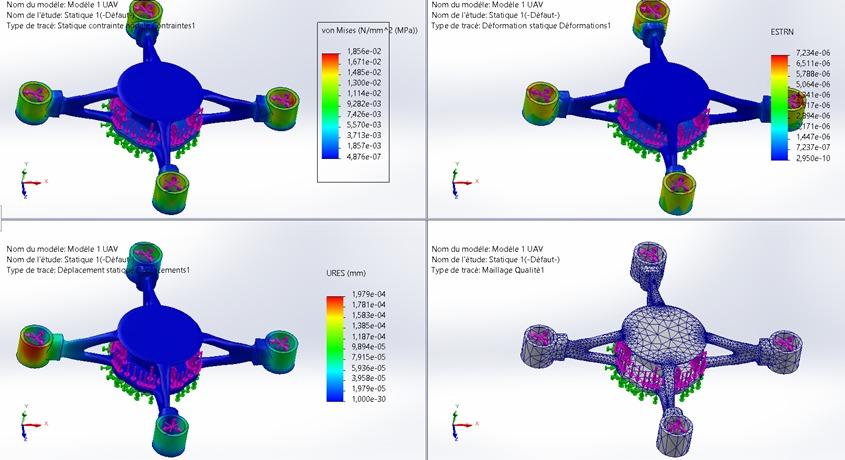
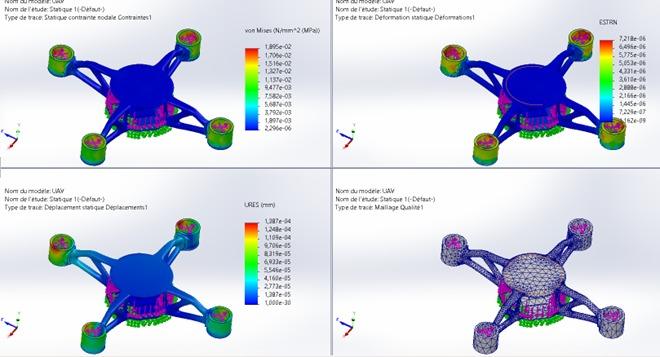
Le design lissé, plus compact, est soumis au même protocole que le modèle de référence — statique, thermique, aérodynamique — pour confirmer que la perte de masse ne coûte rien en résistance.
Avant / après, en chiffres
| Itération | von Mises max | Déplacement max (URES) |
|---|---|---|
| Modèle de référence (Figure 4) | 1,022 MPa | 1,07×10⁻² mm |
| Meilleur candidat — itération 1 | 0,374 MPa | 5,3×10⁻² mm |
| Modèle 1 UAV (validation 08) | 1,86×10⁻² MPa | 1,98×10⁻⁴ mm |
| UAV affiné (validation 08) | 1,90×10⁻² MPa | 1,39×10⁻⁴ mm |
Une proposition prête pour la fabrication
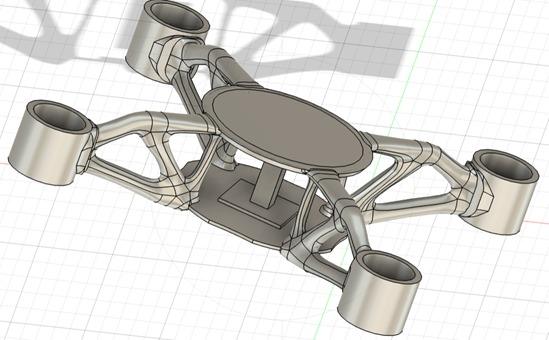
Plateau ovale, colonne centrale, bras en treillis, nacelles moteur : le design final rassemble les enseignements de l'idéation, de l'optimisation générative et du lissage. Validé en statique et en thermique, il est prêt pour le prototypage.
Du fichier CAO au vol réel
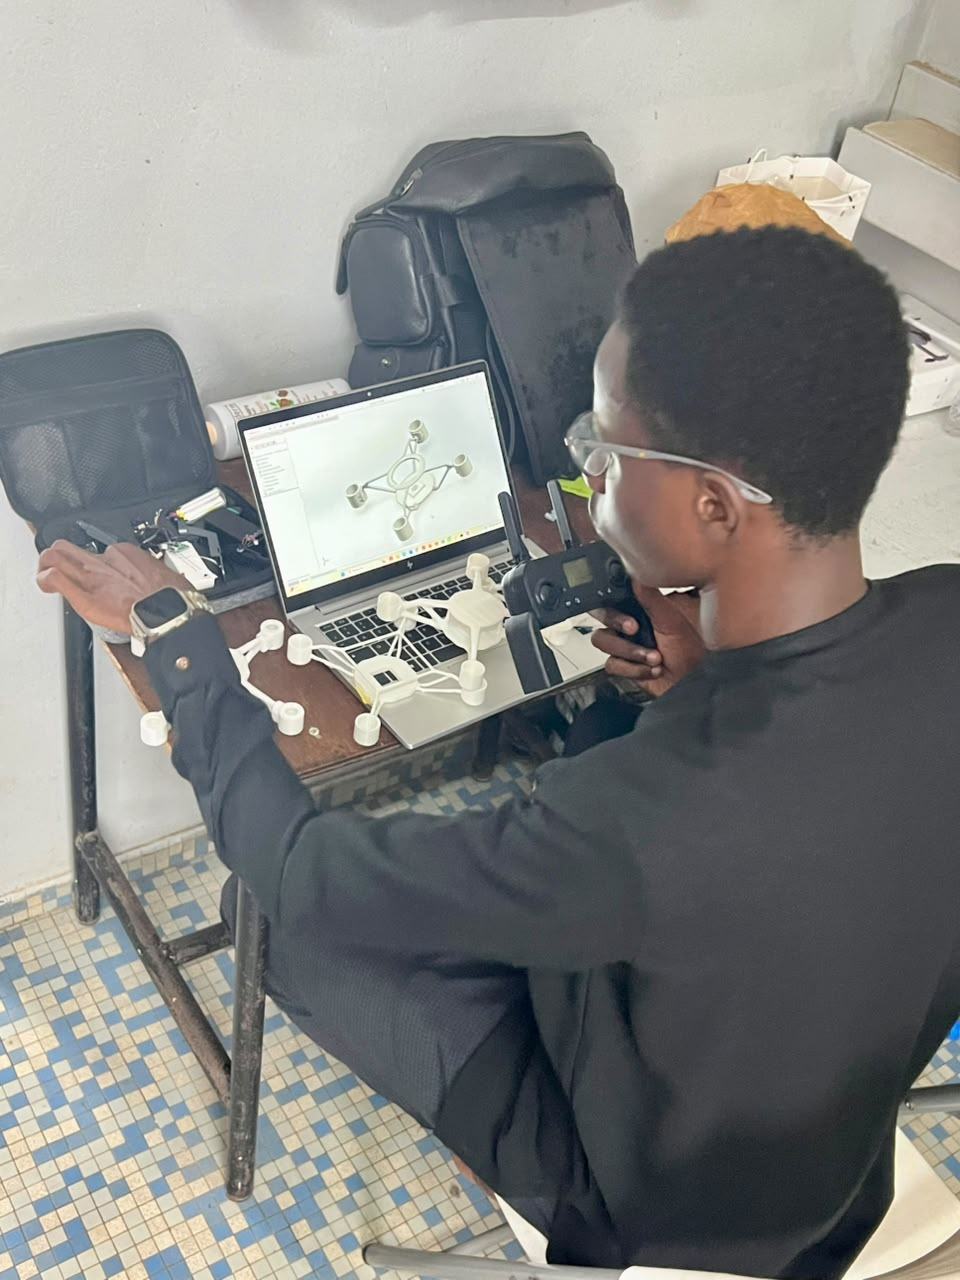
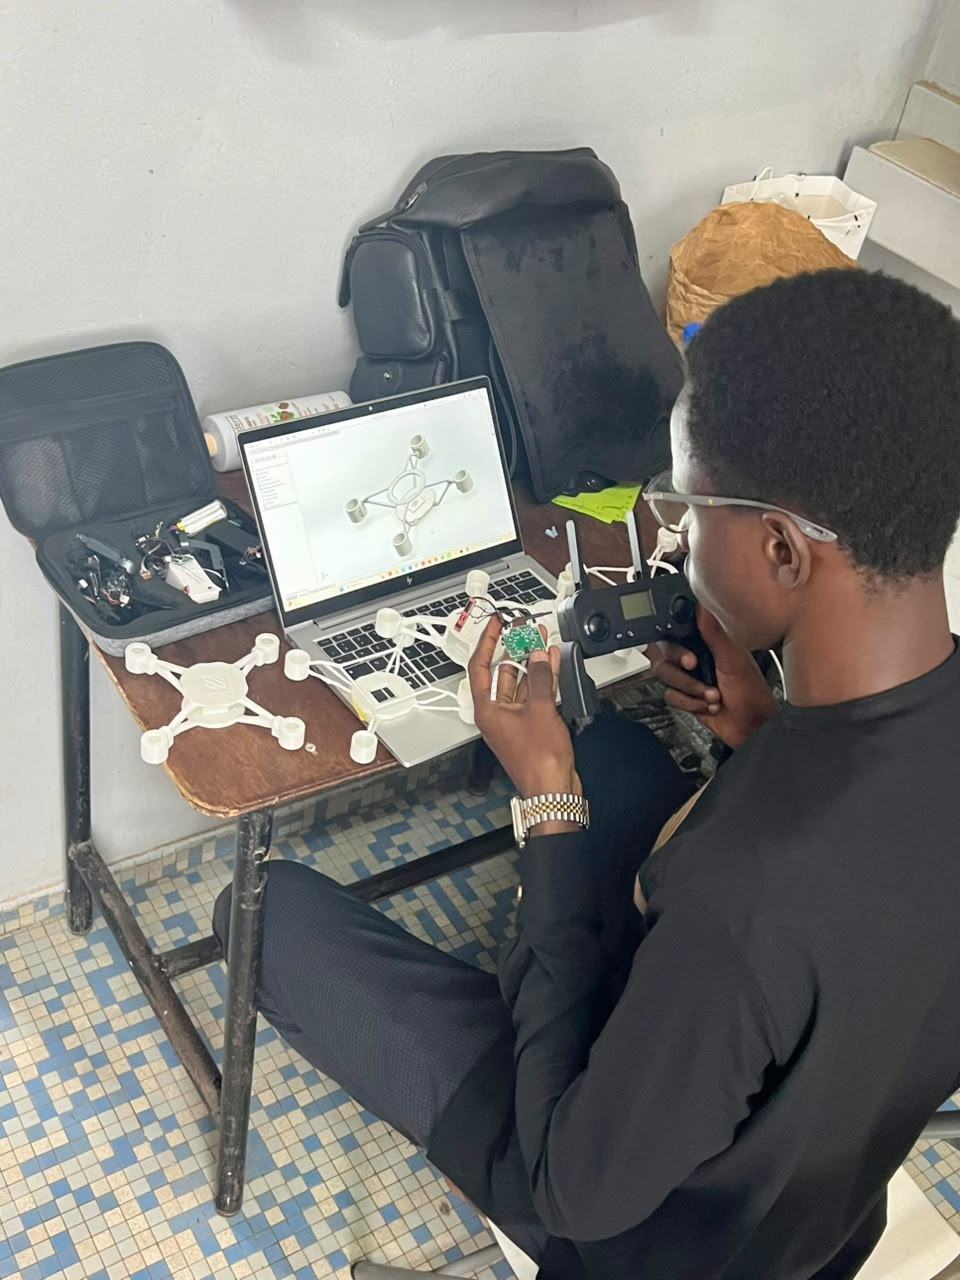
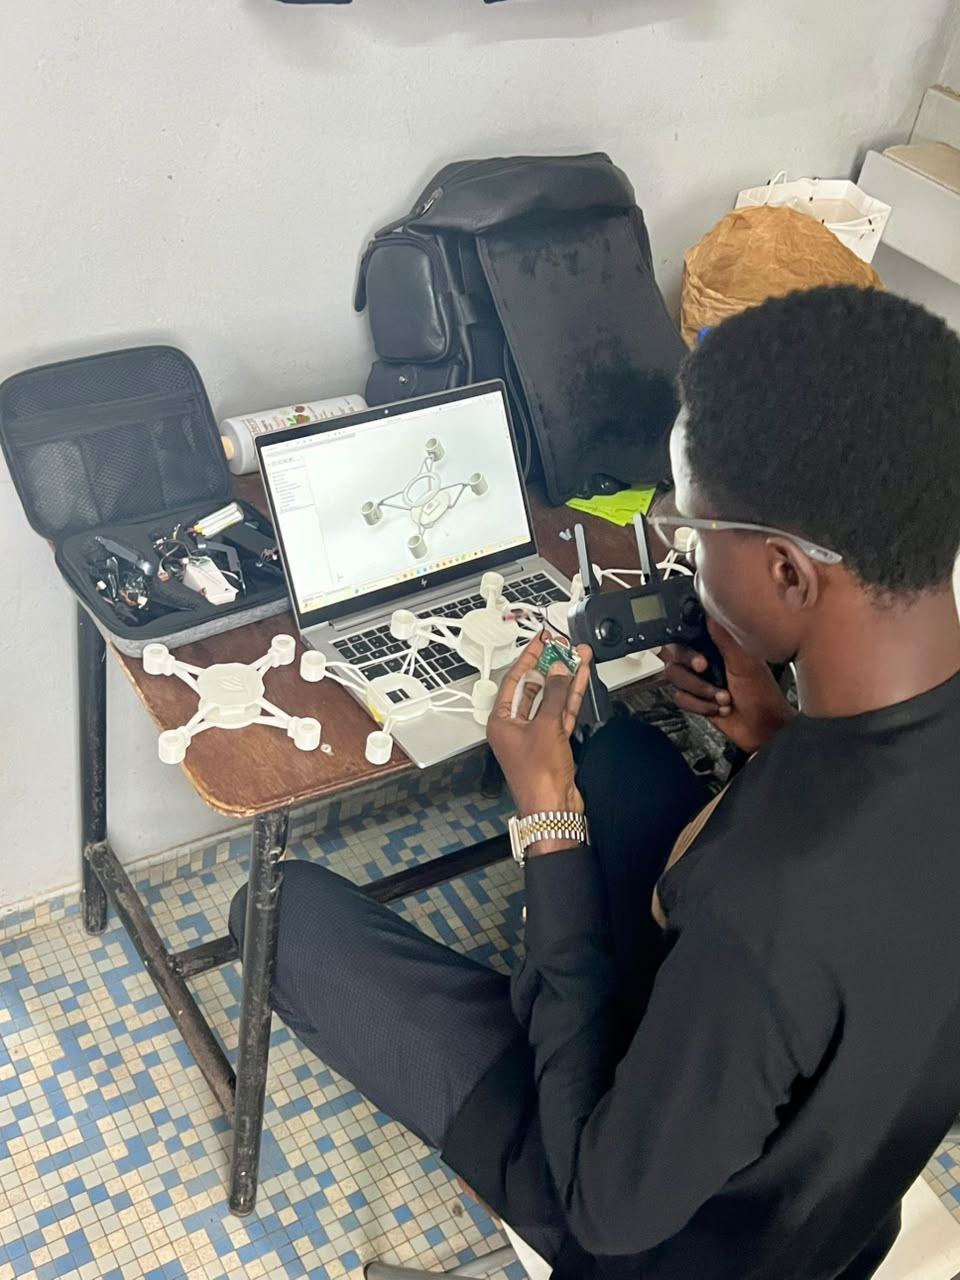
Le design optimisé a été imprimé, assemblé et testé en vol — sous la direction du docteur Yakhoub Ndiaye. La théorie rencontre le terrain.